
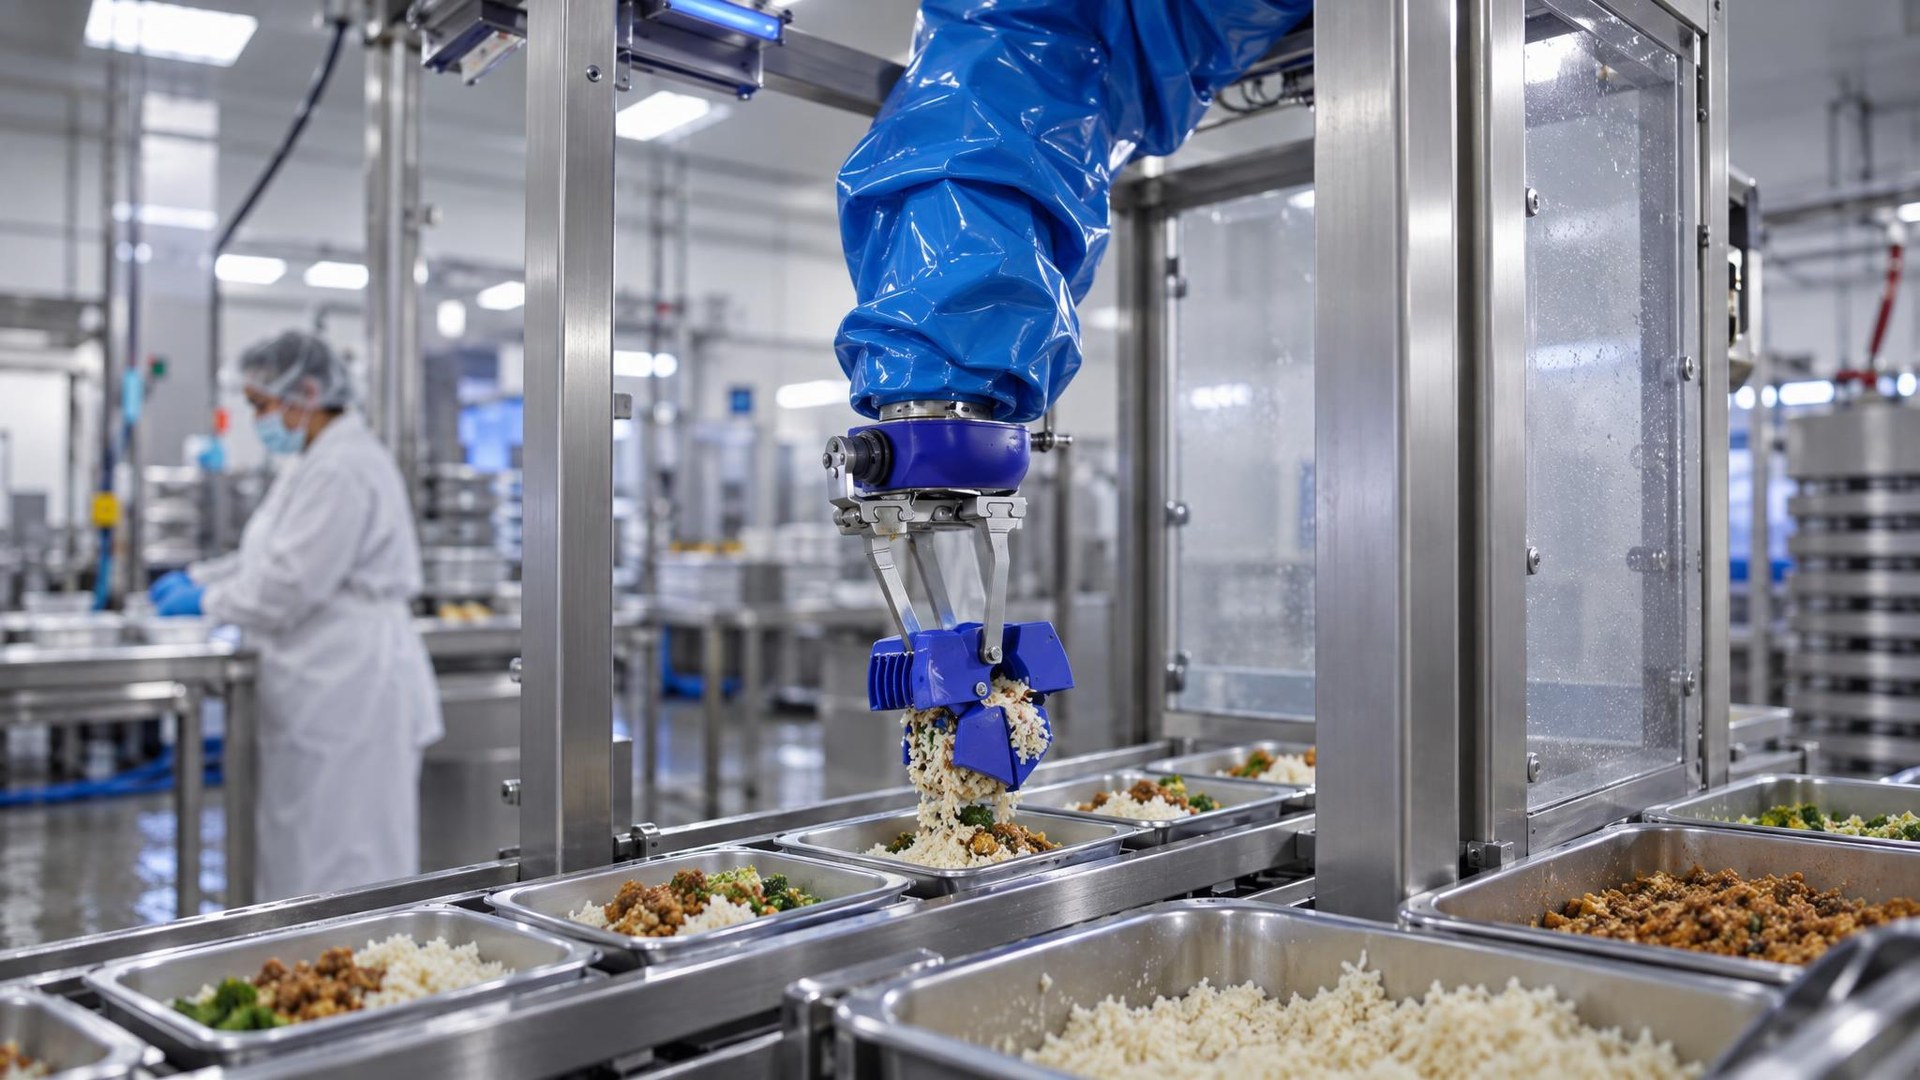
শেফ রোবোটিক্স 7 অক্টোবর, 2026-এ ঘোষণা করেছে যে এটি NVIDIA-এর রোবোটিক ডেভেলপমেন্ট স্ট্যাকে তার রোবোটিক ফুড ম্যানিপুলেশন সিস্টেম তৈরি করছে, NVIDIA Omniverse লাইব্রেরিতে নির্মিত NVIDIA Isaac Sim, সিমুলেশন এবং ডিজিটাল টুইন ওয়ার্কের জন্য এবং GPU-এক্সিলারেটেড মোশন প্ল্যানিংয়ের জন্য NVIDIA cuMotion গ্রহণ করছে।
সংস্থাটি, যেটি নিজেকে একটি স্কেলযোগ্য AI এবং ফিজিক্যাল ফুড রোবোটিক্স সলিউশনকে বাণিজ্যিকীকরণের প্রথম হিসাবে বর্ণনা করে, বলেছে যে স্ট্যাকটি তৈরি করা হয়েছে যাতে উত্পাদন নির্ভরযোগ্যতা বজায় রেখে কীভাবে এর রোবটগুলিকে বিকশিত এবং স্থাপন করা হয় তা গতি বাড়ানোর জন্য। শেফ রোবোটিক্স আরও রিপোর্ট করেছে যে এর সিস্টেমের গ্রাহক স্থাপনা 60% উচ্চতর কাজের উত্পাদনশীলতা অর্জন করেছে।
ঘোষণা অনুসারে, ভৌত জগতের সবচেয়ে চাহিদাসম্পন্ন ম্যানিপুলেশন পরিবেশের মধ্যে খাদ্যের স্থান রয়েছে: উপাদানগুলি বিকৃত, ভেজা এবং অত্যন্ত পরিবর্তনশীল, উত্পাদন লাইনগুলি ঠান্ডা এবং কঠোর পরিস্থিতিতে উচ্চ আউটপুটে কাজ করে এবং খাদ্য উত্পাদন দীর্ঘস্থায়ী শ্রমের ঘাটতির মুখোমুখি হয়। ইঞ্জিনিয়ারিং রোবোটিক সিস্টেমগুলি যা এই অবস্থার অধীনে নির্ভরযোগ্যভাবে কাজ করে এবং দ্রুত নতুন স্থাপনা সক্ষম করে, শিল্প সিমুলেশন এবং উচ্চ-পারফরম্যান্স মোশন ডিজাইন প্রয়োজন, কোম্পানি বলেছে।
আইজ্যাক সিমের সাথে সিমুলেশন এবং ডিজিটাল যমজ
শেফ রোবোটিক্স আইজ্যাক সিমের ওপেন ফ্রেমওয়ার্ক ব্যবহার করে তার রোবোটিক ওয়ার্ক সেল এবং গ্রাহকদের উত্পাদন লাইনের শারীরিকভাবে সঠিক ডিজিটাল যমজ তৈরি করতে। নতুন কনফিগারেশনগুলি স্থাপনের আগে একটি ভার্চুয়াল পরিবেশে ডিজাইন, সিমুলেটেড এবং যাচাই করা হয়, যা কোম্পানিকে তার গ্রাহকদের সুবিধাগুলিতে পাওয়া বিভিন্ন উপাদান, কন্টেইনার, টুলস এবং লাইন লেআউটগুলির বিরুদ্ধে পরীক্ষার কোষগুলিকে চাপ দেওয়ার অনুমতি দেয়। সংস্থাটি বলেছে যে এই পদ্ধতিটি কারখানার মেঝেতে একটি কাজের বিন্যাস থেকে পরিকল্পনা করার পথকে ছোট করে।
এনভিআইডিআইএ আইজ্যাক সিমকে শারীরিকভাবে ভিত্তিক ভার্চুয়াল পরিবেশে রোবোটিক্স সিমুলেশন, টেস্টিং এবং সিন্থেটিক ডেটা জেনারেশনের জন্য ওমনিভার্স লাইব্রেরিতে নির্মিত একটি ওপেন-সোর্স রেফারেন্স ফ্রেমওয়ার্ক হিসাবে বর্ণনা করে। NVIDIA-এর ডেভেলপার ডকুমেন্টেশন অনুসারে, ফ্রেমওয়ার্ক কম্পিউটার-সহায়তাযুক্ত ডিজাইন ফাইল, ইউনিফাইড রোবট বর্ণনা ফরম্যাট মডেল, বা বাস্তব-বিশ্ব ক্যাপচার করে এবং সেগুলিকে USD-এ রূপান্তর করে, তারপর উপকরণ বরাদ্দ করে, পদার্থবিদ্যা সক্ষম করে এবং রোবট এবং সেন্সর মডেলগুলিকে সংজ্ঞায়িত করে দৃশ্যগুলি বিকাশ ও রচনা করে। ফ্রেমওয়ার্ক নিয়ন্ত্রণযোগ্য সিন্থেটিক ডেটা তৈরিকে সমর্থন করে যা NVIDIA-এর গ্লোবাল বেস মডেলের সাথে স্কেল করা যায়, এবং সফ্টওয়্যার-ইন-দ্য-লুপ বা হার্ডওয়্যার-ইন-দ্য-লুপ টেস্টিং ব্যবহার করে সিমুলেশন এবং মূল্যায়নের ক্ষেত্রে উপলব্ধি এবং গতিশীলতার প্রশিক্ষণ সক্ষম করে। NVIDIA বলে যে ফ্রেমওয়ার্কটি সম্পূর্ণরূপে কাস্টমওয়ার্কের উপর ভিত্তি করে তৈরি করা যায় বা কাস্টমেড ইউএস-এর উপর ভিত্তি করে তৈরি করা যায়। বিদ্যমান পরীক্ষা এবং যাচাইকরণ পাইপলাইনে সক্ষমতা। এটি Apache 2.0 এর অধীনে ওপেন সোর্স হিসাবে লাইসেন্সপ্রাপ্ত এবং NVIDIA অনুযায়ী GitHub-এ উপলব্ধ।
cuMotion সঙ্গে মোশন পরিকল্পনা
গতি পরিকল্পনার জন্য, শেফ রোবোটিক্স ব্যস্ত এবং বৈচিত্র্যময় খাদ্য উত্পাদন পরিবেশে কাজ করা রোবটের জন্য দ্রুত, সংঘর্ষ-মুক্ত ট্র্যাজেক্টরি তৈরি করতে cuMotion ব্যবহার করে। কোম্পানী বলেছে যে এটি তার সিস্টেমগুলিকে দক্ষতার সাথে পরিকল্পনা করতে এবং তার রোবটগুলি উত্পাদনের ক্ষেত্রে পরিচালনা করে, পিস পিকিং এবং মাল্টি-ডিপোজিট অ্যাসেম্বলি থেকে সমন্বিত মাল্টি-রোবট লাইন পর্যন্ত গতিশীলতার সাথে পরিকল্পনা করতে দেয়।
NVIDIA cuMotion কে রোবোটিক্সের জন্য একটি উচ্চ-পারফরম্যান্স মোশন জেনারেশন লাইব্রেরি হিসাবে বর্ণনা করে যা প্রাথমিকভাবে ম্যানিপুলেশনের উপর ফোকাস করে, যেখানে GPU ত্বরণ প্রয়োগ করা হয়। এর নথিভুক্ত ক্ষমতাগুলির মধ্যে রয়েছে গতিবিদ্যা এবং বিপরীত গতিবিদ্যা, সংঘর্ষ-সচেতন বিপরীত গতিবিদ্যা, সংঘর্ষ-সচেতন গ্রাফ-ভিত্তিক পথ পরিকল্পনা, সংঘর্ষ-সচেতন ট্র্যাজেক্টোরি অপ্টিমাইজেশান এবং এন্ড-টু-এন্ড মোশন জেনারেশন, আরএমপিফ্লো গাণিতিক ফ্রেমওয়ার্ক ব্যবহার করে প্রতিক্রিয়াশীল নিয়ন্ত্রণ, ক্লোজড টাইম-সেট জেনারেশন বা ট্রাজেক্টের জন্য ক্লোজড অ্যাপ্লিকেশান তৈরি করা। ট্র্যাজেক্টরি, এবং রোবট বিভাজন যা গভীরতার চিত্র স্ট্রীম থেকে একটি রোবট হাতের অবদানকে সরিয়ে দেয়। স্বাধীনতার যে কোনও ডিগ্রি সহ রোবটগুলি সমর্থিত, এবং লাইব্রেরিটি পাইথন বাইন্ডিংয়ের সম্পূর্ণ সেট সহ C++ এ প্রয়োগ করা হয়।
প্রকল্পের সংগ্রহস্থল অনুসারে, cuMotion দুটি পূর্ববর্তী NVIDIA লাইব্রেরি থেকে উদ্ভূত: লোলা, যা আইজ্যাক সিমের অংশ হিসাবে বছরের পর বছর ধরে প্রকাশিত হয়েছিল এবং সম্পূর্ণরূপে প্রাপ্ত হয়েছিল, এবং cuRobo, NVIDIA রিসার্চ দ্বারা বিকাশিত একটি লাইব্রেরি, যার অ্যালগরিদমগুলি সংঘর্ষ-সচেতন বিপরীত গতিবিদ্যা এবং ট্র্যাজেক্টোরি প্রয়োগের অপ্টিমাইজেশানে প্রদর্শিত হয়। রিপোজিটরি আরও নোট করে যে cuMotion শীঘ্রই Isaac ROS cuMotion এবং Isaac ROS-এ রেফারেন্স ম্যানিপুলেশন ওয়ার্কফ্লোগুলির জন্য গতি তৈরির ব্যাকএন্ড হিসাবে কাজ করবে। বর্তমান রিলিজ টিউরিং জেনারেশন বা উচ্চতর NVIDIA GPU গুলি চালানো x86-ভিত্তিক কম্পিউটারে এবং Jetson Orin, Jetson Thor, এবং DGX স্পার্কের জন্য লিনাক্স এবং উইন্ডোজের জন্য সরবরাহ করা হয়েছে।
শেফ রোবোটিক্সের প্রতিষ্ঠাতা এবং সিইও রজত ভাগরিয়া বলেছেন, “খাদ্য হল ভৌত জগতের সবচেয়ে কঠিন ম্যানিপুলেশন সমস্যাগুলির মধ্যে একটি, এবং এটি সমাধান করার জন্য বিশ্বমানের কৃত্রিম বুদ্ধিমত্তা এবং প্রকৌশল সরঞ্জাম উভয়ই প্রয়োজন।” “NVIDIA-এর রোবোটিক্স স্ট্যাকের উপর ভিত্তি করে আমাদের টিমকে দ্রুত অগ্রসর হতে দেয় – একটি ভার্চুয়াল পরিবেশে সিস্টেমগুলিকে ডিজাইন করতে, অনুকরণ করতে এবং যাচাই করতে, তারপরে আত্মবিশ্বাসের সাথে সেগুলিকে বাস্তব উত্পাদন সুবিধাগুলিতে স্থাপন করতে।” ভাগরিয়া স্ট্যাকটিকে একটি মূল অংশ হিসাবে বর্ণনা করেছেন যে কীভাবে সংস্থাটি খাদ্য শিল্প জুড়ে শারীরিক AI প্রসারিত করছে।




Leave a Reply